

Co je víceosý-pohon?
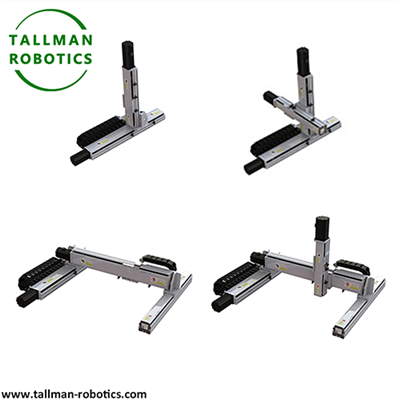
Více{0}}pohon je pohybové zařízení nebo sestava, která poskytuje řízený pohyb podél nebo kolem více než jedné osy-kombinující lineární a/nebo rotační pohyb v rámci jedné jednotky nebo sady koordinovaných modulů- k umístění užitečného zatížení s většími stupni volnosti, než umožňuje jednoosý pohon. Může se vztahovat k integrovanému kompaktnímu zařízení (např. stupeň XY nebo XYZ) nebo ke koordinované skupině jednotlivých akčních členů pracujících společně pod jednotným řízením.
Struktura
Pohon obvykle integruje dva nebo více pohybových stupňů-lineárních (kuličkový šroub, řemenový{1}}pohon nebo lineární motor) a/nebo rotačních (servomotor s převodovkou)- naskládaných nebo ortogonálně uspořádaných v kompaktním krytu, každý nezávisle poháněný vlastním motorem a vedený lineárními kolejnicemi, ložisky nebo rotačními ložisky. Zpětnou vazbu polohy poskytují kodéry na každé ose s centrálním nebo distribuovaným ovladačem pohybu koordinujícím simultánní synchronizovaný pohyb ve více osách-.
Úvahy o výběru
Mezi klíčové faktory patří počet a typ os (lineární vs. rotační), rozsah pojezdu nebo úhel natočení na osu, nosnost, přesnost a opakovatelnost polohování, maximální rychlost a zrychlení, technologie pohonu na osu a kompatibilita s ovladači pro koordinované víceosé profily pohybu. Kombinované jmenovité zatížení a momenty by měly být pečlivě kontrolovány, protože naskládané osy často snižují efektivní kapacitu užitečného zatížení vnějších stupňů.
Aplikace
Víceosé aktuátory se používají při přesné montáži, optickém vyrovnání, manipulaci s polovodičovými destičkami, robotickém{1}}polohování koncových efektorů, laboratorní automatizaci a inspekčních systémech, kde se náklad musí přesouvat nebo orientovat v rámci několika stupňů volnosti v rámci kompaktního půdorysu.
Pokyny k instalaci
Sestava pohonu musí být namontována na plochý, pevný, vibrace-izolovaný povrch odpovídající třídě přesnosti. Vedení kabelů mezi naskládanými osami by mělo vyhovovat plnému rozsahu pohybu bez namáhání nebo rušení. Před uvedením do provozu by měla být ověřena kalibrace kodéru, vůle a pravoúhlost os (u ortogonálních konfigurací) a koordinovaný více{3}}osý pohyb by měl být otestován v celém rozsahu.
Můžete se podívat na další projekty nebo navštívit naši videogalerii na Youtube: https://www.youtube.com/@tallmanrobotics
|
|
|
|
|
|
TM-FA |
TM-FB |
TM-FB2Z2 |
TM-FBZ2 |
|
|
|
|
|
|
TM-FC |
TM-FCZ |
TM-FD |
TM-FDZ |
|
|
|
|
|
|
TM-FE |
TM-FEZ |
TM-FF |
TM-FFZ |
|
|
|
|
|
|
TM-FG |
TM-FF2 |
TM-FGZ |
TM-FBZ2 |


|
Model každé osy |
Model každé osy |
Model každé osy |
||||||
|
Osa X |
Osa Y |
Osa Z |
Osa X |
Osa Y |
Osa Z |
Osa X |
Osa Y |
Osa Z |
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
|
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
|
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
|
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
|
|
TM135 |
TM100 |
TM62 |
TM150 |
TM135 |
TM100 |
|||
|
Model každé osy |
Model každé osy |
Model každé osy |
|||||||
|
Osa X |
Osa Y |
Osa Z |
Osa X |
Osa Y |
Osa Z |
Osa X |
Osa Y |
Osa Z |
|
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
||
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
||
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
||
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
||


FAQ
Jaký je rozdíl mezi více-akčním členem a více{1}}osým robotem?
Víceosý akční člen je obecně pohybová komponenta nebo subsystém zaměřený na polohování, zatímco víceosý robot je kompletní, programovatelný systém, který často zahrnuje nástrojová rozhraní a aplikační-logiku řízení.
Mohou víceosé aktuátory kombinovat lineární a rotační pohyb?
Ano, mnoho sestav více{0}}pohonů kombinuje lineární plošiny s otočnými plošinami, aby poskytovaly jak polohování, tak ovládání orientace v rámci jedné integrované jednotky.
Jak stohovací osy ovlivňují nosnost?
Každá další naskládaná osa zvyšuje hmotnost a snižuje efektivní kapacitu užitečného zatížení vnějších stupňů, takže kombinované limity zatížení a momentu by měly být vždy porovnány s konfigurací plné sestavy.
Jaké přesnosti může více{0}}pohon dosáhnout?
Přesnost se liší podle typu pohonu a kvality stolku, u přesných kuličkových{0}}šroubových nebo přímých{1}}pohonů s přesností na mikronové-úrovni, zatímco stupně s řemenovým-nebo nižším{4}}nákladem nabízejí hrubší, ale rychlejší umístění.
Jaké ovladače se používají s více{0}}osými akčními členy?
Více{0}}ovladače jsou obvykle poháněny vyhrazenými více{1}}řadiči pohybu nebo PLC-systémy založenými na PLC, které jsou schopny synchronizovaného-bodu{4}}bodu nebo koordinovaného řízení dráhy napříč všemi integrovanými osami.
Populární Tagy: víceosý pohon, Čína výrobci víceosých pohonů, dodavatelé, továrna