
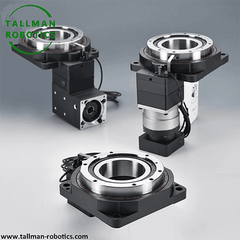


Reduktor RV je dvou{0}}stupňový redukční mechanismus složený z planetové převodovky a cykloidní převodovky s větrníkem. Jeho hlavní funkcí je převést vysokootáčkový nízký točivý moment motoru na nízkootáčkový výstup s vysokým točivým momentem a zajistit vysokou přesnost a stabilitu přenosu pohybu. Ve srovnání s tradičními reduktory spočívá jeho jedinečnost v použití vícezubého záběru pro rozložení zatížení, čímž se dosahuje velkého redukčního poměru při zachování minimálních chyb přenosu.
Reduktor RV|Vysoce{0}}pevná přesná redukce pro průmyslovou automatizaci
1. Princip činnosti reduktoru RV
Reduktor RV je dvoustupňový{0}}komponent přesné převodovky pro automatizované pohybové systémy. Nejprve přední planetové soukolí dokončí primární snížení rychlosti. Poté konstrukce zadního cykloidního větrníku provádí sekundární zesílení točivého momentu. Reduktor RV tedy převádí vysokootáčkový vstup motoru na nízkootáčkový stabilní výstup. Mezitím více-zubý záběr rozděluje zatížení během provozu rovnoměrně. Tato kompaktní dvoustupňová-převodovka vytváří stabilní a přesný pohyb pro robotické a rotační osy.
2. Základní technické vlastnosti RV Reducer
Vysoce{0}}tuhý RV reduktor podporuje provoz s velkým{1}}zátěžem pro automatizační zařízení. Kromě toho přesný otočný vektorový reduktor RV udržuje minimální vůli pro dlouhodobé-polohování. Kromě toho má integrovaný reduktor RV kompaktní strukturu, která šetří instalační prostor. Protinárazový RV reduktor navíc odolává náhlým výkyvům zátěže při cyklické práci. Převodová jednotka RV s nízkými-vibracemi poskytuje plynulý pohyb pro vysoce přesné scénáře zpracování-.
3. Praktický případ průmyslové aplikace
Šestiosý průmyslový robot nasazuje na klouby základny a ramen standardní redukci RV. Precizní reduktor RV stabilizuje rotaci kloubu při častém přepínání polohy. Udržuje konzistentní přesnost pohybu v nepřetržitém cyklickém provozu. Navíc tuhá konstrukce reduktoru RV snáší opakované dynamické zatížení. Plně splňuje vysoké-provozní požadavky na stabilitu automatických robotických výrobních linek.
Zde Na této stránce představujeme sériové reduktory RV od TallMan Robotics, uvidíte technický list, obrázky z výroby a videa takto:
Můžete také sledovat další projekty nebo navštívit naši videogalerii na Youtube:https://www.youtube.com/@tallmanrobotics
|
RV-Série E: Cykloidní převodovky typu s vestavěným{0}}hlavním ložiskem |
|
|
|
|
||
|
|
||||||
|
Řada RV-SE: Cykloidní převodovky typu vstupní příruby |
|
|
|
|
||
|
|
||||||
|
RV-řada C: Cykloidní převodovky dutého typu |
|
|
|
|
||
|
|
||||||
|
Řada RV-SC: Cykloidní převodovky dutého typu se vstupní přírubou |
|
|
|
|
||
|
|
||||||
|
RV-N Series: |
|
|
|
|
||
|
|
||||||


FAQ:
1. Co znamená rychlostní poměr převodovky RV?
Rychlostní poměr se rovná vstupní rychlosti dělené výstupní rychlostí. Kvantifikuje redukční faktor. Poměr 50:1 znamená výstupní otáčky jednou za 50 vstupních otáček.
2. Jaký je běžný rozsah rychlostního poměru reduktoru RV?
Běžný rozsah se pohybuje od 30:1 do 200:1. Výrobci se kolem těchto hodnot standardizují. Některé přesné modely nabízejí poměr až 300:1.
3. Jak vybrat vhodný převodový poměr RV převodovky na základě mých potřeb?
Nejprve určete požadovaný točivý moment a otáčky zátěže. Přizpůsobte výkon motoru požadavkům aplikace. Vyberte poměr, kdy točivý moment zůstane v rámci jmenovitých limitů. Zvažte přizpůsobení setrvačnosti pro dynamický výkon.
4. Jaký vliv má rychlostní poměr reduktoru RV na výstupní moment a otáčky?
Zvýšení převodového poměru úměrně snižuje výstupní rychlost. Zvýšení převodového poměru násobí vstupní točivý moment tímto převodem. Ztráty účinnosti mírně snižují skutečný výstupní točivý moment. Skříň převodovky a ložiska ukládají maximální limity točivého momentu.
Další Technické parametry, Průmysl, Tec labrary, Projekty, Novinky, prosím zkontrolujtewww.tallman-robotics.comnebo se spojte s TallMan Robotics:YouTube ·TikTok · Facebook · LinkedIn
Populární Tagy: rv reduktor, Čína rv reduktor výrobci, dodavatelé, továrna


